Postoje različite tehnologije za sticanje digitalnog oblika 3D objekta. Dobro ustanovljena klasifikacija dijeli ih na dva tipa: kontaktni 3D skeneri, i nekontaktni 3D skeneri.
 Time-of-flight 3D laser skener je aktivni skener koji korsiti lasersku svjetlost da istraži subjekat. U srcu ovog skenera je Time-of-flight daljinomjer. Laserski daljinomjer pronalazi udaljenost površine tempiranjem vremena povratnog putovanja zraka svjetlosti. Laser se koristi da bi emitovao zrak svjetlosti i iznos vremena prije nego odbijena svjetlost je viđena od detektora koji je tempiran. Kako je brzina svjetlosti c poznata, vrijeme za povratno putovanje određuje udaljenost putovanja svjetlosti, što je kao 2 puta udaljenost između skenera i površine. Ako je t vrijeme povratnog putovanja, tada je udaljenost jednaka (c*t)/2.Preciznost Time-of-flight 3D laser skenera zavisi od toga koliko precizno možemo izmjeriti vrijeme t (3.3 pikosekunde su potrebne da svjetlost pređe 1 milimetar). Laserski daljinomjer uočava udaljenost od samo jedne tačke u njegovom smjeru pogleda. Tako skener skenira njegovo čitavo vidno polje, jedne tačke u jednom trenutku, do promjene daljinomjerovog smjera da skenira druge tačke. Smjer pogleda laserskog daljinomjera može biti promijenjen, ili rotiranjem samog daljinomjera, ili korištenjem sistema rotirajućih ogledala. Sistem rotirajućih ogledala se češće koristi jer su ogledala mnogo lakša, i mogu se brže rotirati i uz veću tačnost. Tipični Time-of-flight 3D laser skener može izmjeriti udaljenost od 10,000~100,000 tačaka svake sekunde. Time-of-flight uređaji su također, dostupni i u 2D konfiguraciji, često pod nazivom Time-of-flight kamere.
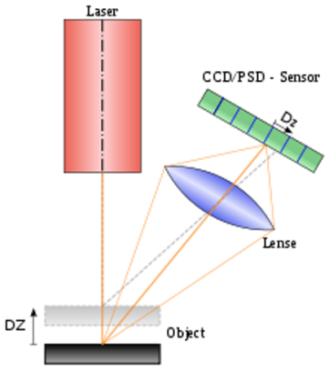 Triangulacijski 3D laser skener je također, aktivni skener koji koristi svjetlost lasera da ispita okolinu. Triangulacijski 3D laser skener funkcionišetako što osvjetli laserom subjekat i iskorištava kameru da traži lokaciju laserove tačke. U zavisnosti koliko daleko laser dodirne površinu, laserska tačka se pojavljuje na različitim mjestima u vidnom polju kamere. Ova tehnika se naziva triangulacija, zato što laserska tačka, kamera, i laserski emiter formiraju trougao. Dužina jedne stranice trougla, udaljenost između kamere i laserskog emitera je poznata. Ugao laserskog emitera je također poznat. Ugao kamere može biti određen, gledanjem na lokaciju laserske tačke u vidnom polju kamere. Ova tri dijela informacije u potpunosti određuje oblik i veličinu trougla, i daju lokaciju laserske tačke trougla. U većini slučajeva laserska pruga, umjesto jedne laserske tačke, preplavi preko objekta za ubrzanje procesa akvizicije (sticanja, nabavke).
Nacionalno vijeće za istraživanje u Kanadi (National Research Council of Canada) je bilo jedno od prvih instituta koje je razvilo tehnologiju triangulacijskog baziranog laserskog skeniranja 1978. godine.
I Time-of-flight skener i triangulacijski skener imaju svoje mane i prednosti, što ih čini pogodnim za različite situacije. Prednost Time-of-flight skenera je ta da su sposobni da funkcionišu na veoma velikim udaljenostima, koje se mjere u kilometrima. Ovi skeneri su pogodni za skeniranje velikih struktura, kao što su zgrade, ili geografske značajke. Mana Time-of-flight skenera je njihova preciznost. Zbog velike brzine svjetlosti, tempiranje vremena za povratno putovanje je teško i tačnost mjerenja udaljenosti je relativno niska.
Triangulacijski skeneri su sve ono suprotno od Time-of-flight skenera. Imaju ograničen domet od oko nekoliko metara, ali njihova preciznost je relativno visoka.