Dobro Došli
Inverzna kinematika za zadanu krajnju tačku manipulatora pronalazi položaje i uglove svih zglobova takve da manipulator bude u traženoj krajnjoj tački, ako je ista dohvatljiva, ili što je moguće bliže ako nije dohvatljiva.
 |
DetaljnijeKinematika je jedan od pristupa animiranju modela. Pretpostavka je da je model sastavljen od određenog broja zglobova ¸povezanih čvrstim vezama.Svaki zglob može imati ... Detaljnije ... |
 |
PrimjenaAnimiranje likova koji su izmodelirani u programima kao sto su npr. Studio MAX ili Maya je olakšano korištenjem inverzne kinematike. Detaljnije ... |
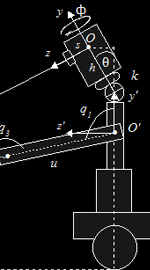 |
MatematikaPretpostavimo da imamo niz od n zglobova u manipulatoru. Svaki zglob ima svoj lokalni koordinatni sistem... Detaljnije ... |