 |
 |
3D skeneri |
| Seminarski rad |
| Početna | Autor | Komentar |
| Uvod |
| 3D skeneri |
| Bezkontaktni 3D skeneri |
| Laserski 3D skeneri |
| Trodimenzionalno snimanje broda |
| Trodimenzionalno snimanje zuba |
| Primjena 3D skenera |
| Literatura |
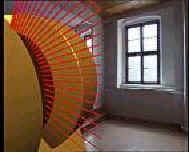 Laserski sistemi za 3D digitalizaciju koriste osnovni princip, poznat kao triangulacija, koji radi ovako: Ako svjetlo stiže na površinu iz jednog pravca, i ako se ono vidi iz drugog pravca, pozicija tačke može biti izračunata. Ovako laseri i senzori rade u skladu kako bi kreirali X/Y/Z koordinate tačaka na površini objekta. Pomjeranje laserskog svjetla i senzora, kao nezavisnih dijelova, omogućuje višestepenu slobodu. Kroz ovu kombinaciju pokreta, laserski 3D skeneri snimaju oblik i veličinu objekta. Brzina digitalizacije dolazi od svjetla lasera koji se brzo kreće preko površine dok senzori otkrivaju lokaciju odbijenog zraka. Rezolucija dolazi od razlike između tačaka, a može biti umanjena veličinom osvjetljenog područja na površini. Tačnost procesa zavisi od brojnih faktora, uključujući rezoluciju, optiku sistema i preciznost mehaničkih dijelova koji čine sistem. Sam objekat može takođe uzrokovati tačnost podataka. Tamna ili sjajna površina predstavlja problem za očitavanje. Blage ivice, oštri uglovi, i usjeci mogu takođe prouzrokovati probleme. Svaki put kad lasersko svjetlo padne preko oštrog ugla, svjetlost se širi ili rasipa. Rezultat je obično šiljak među podacima. Duboki otvori i udubljenja mogu takođe biti problematično područje. Ako je otvor na površini manji nego ugao stvoren u procesu triangulacije, laser i senzori ne mogu projektovati i vidjeti svjetlo. Rezultat je nedostatak podataka u poligonalnoj mreži površine koji se prikazuje kao rupa na modelu. Postoji podjela laserskih sistema na linearane i nelinearne skenirajuće sisteme. Tehnika linearnog skeniranja površine sadrži se od skeniranja u jednom prolazu, u kom se ravan laserkog svjetla mehanički prevlaći preko površine. Kako površinske osobine objekta fizički prekidaju projektovanu ravan laserskog svjetla, vidljiva linija je opisana, trodimenzionalni oblik je direktni prijenos osobina relativne visine površine objekta. Kamera, spektralno osjetljiva na frekvenciju laserskog svjetla, može detektovati ovu liniju dok se ova kreće preko objekta. Izlazni signal iz spektralno selektivne fotodetektorske kamere može istovremeno proizvesti tok podataka, koji će, sinhronizovan s pogledima skeniranja, rezultovati u serijama kriski uzorkovane površine. Ovi podaci mogu da se konvertuju, kao procedura postprocesiranja, u zapreminski oblak tačaka, poligone, skupove topografskih reljefnih linija, ili druge formate podataka. Tehnika nelinearnog skeniranja površine je slična metodi linearnog skeniranja, po tome što se tačke prepoznaju detekcijom geometrije tamo gdje lasersko svjetlo osvjetljava ciljni objekat. Ipak, proces se ne sastoji iz jednog prelaza skeniranja, nego je to neprekidan proces repozicioniranja tačaka osvjetljavanjem preko površine skeniranog objekta, i sekvencionalno skladištenje detektovanih zapreminskih tačaka podataka. Iako je inicijalni proces skeniranja vremenski zahtjevniji nego linearni sken u jednom prolazu, dobitak ovom tehnikom je da može prepoznati unutrašnje skrivene površine, zasjeke i ostale topografske karakteristike.